W Australii stworzono robopsa z chipem opartym na żywych neuronach — ScienceAlert
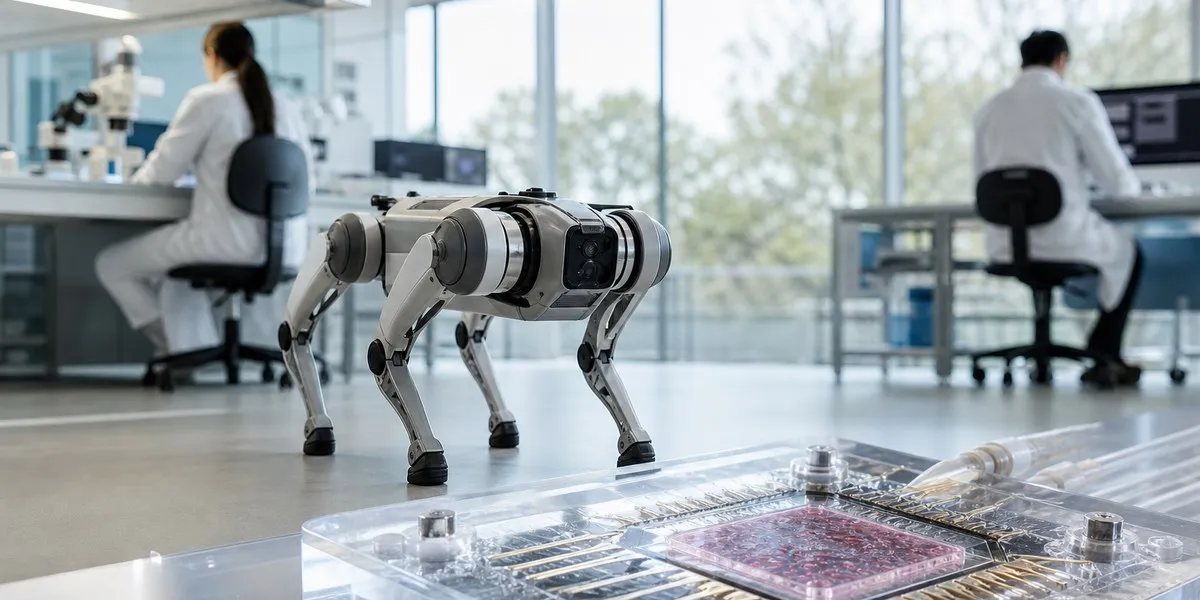
Australijska firma Cortical Labs zaprezentowała robopsa sterowanego przez chip z żywymi neuronami wyhodowanymi w laboratorium. Niewielka grupa neuronów kierowała robota do celu na prostym schemacie nawigacji, informuje ScienceAlert.
Jak działa system
Neurony hodowano bezpośrednio na chipie wyposażonym w elektrody do dwukierunkowej wymiany sygnałów elektrycznych. Aktywność komórek przekształcano w polecenia ruchu dla robopsa. Aby kierować maszynę do celu, badacze wykorzystywali pętle sprzężenia zwrotnego: sygnały elektryczne stymulowały neurony, a chip wysyłał sygnały w odpowiedzi.
Współzałożyciel i dyrektor generalny Cortical Labs Brett Kagan nazwał robopsa prostą demonstracją możliwości zastosowania systemów biologicznych w realnym świecie. Jak stwierdził, w przyszłości podejście to może być przydatne dla robotów i systemów autonomicznych, które muszą podejmować decyzje w nieprzewidywalnych warunkach.
Więcej aktualnych wiadomości na kanale UA.News w Telegramie Telegram.
Wcześniejsze testy i ograniczenia
Wcześniej Cortical Labs demonstrowało już, że klastry neuronów mogą wykonywać zadania komputerowe, w tym grać w Pong i Doom. Firma przeprowadziła także podobny eksperyment wspólnie z Honda Research Institute Europe w środowisku wirtualnym: chip neuronowy prowadził agenta przez siatkę w poszukiwaniu nagrody.
W ciągu ponad 4 tysięcy godzin interakcji między chipem a agentem zespół przetestował niemal 1 300 kombinacji sygnałów. Badacze przyznają, że technologia nie jest jeszcze ani szybka, ani wydajna. Kolejnym krokiem ma być skalowanie chipów do bardziej złożonych zadań, a także badanie tego, jak takie systemy przechowują informacje. Badanie dotyczące nawigacji nie przeszło jeszcze recenzji naukowej, ale zostało zaprezentowane na konferencji NeurIPS 2026, a sama praca jest dostępna na arXiv.