
تمكن باحثون سويسريون من تدريب روبوت بشري الشكل على تسلق السلالم بنسبة نجاح تزيد عن 90%
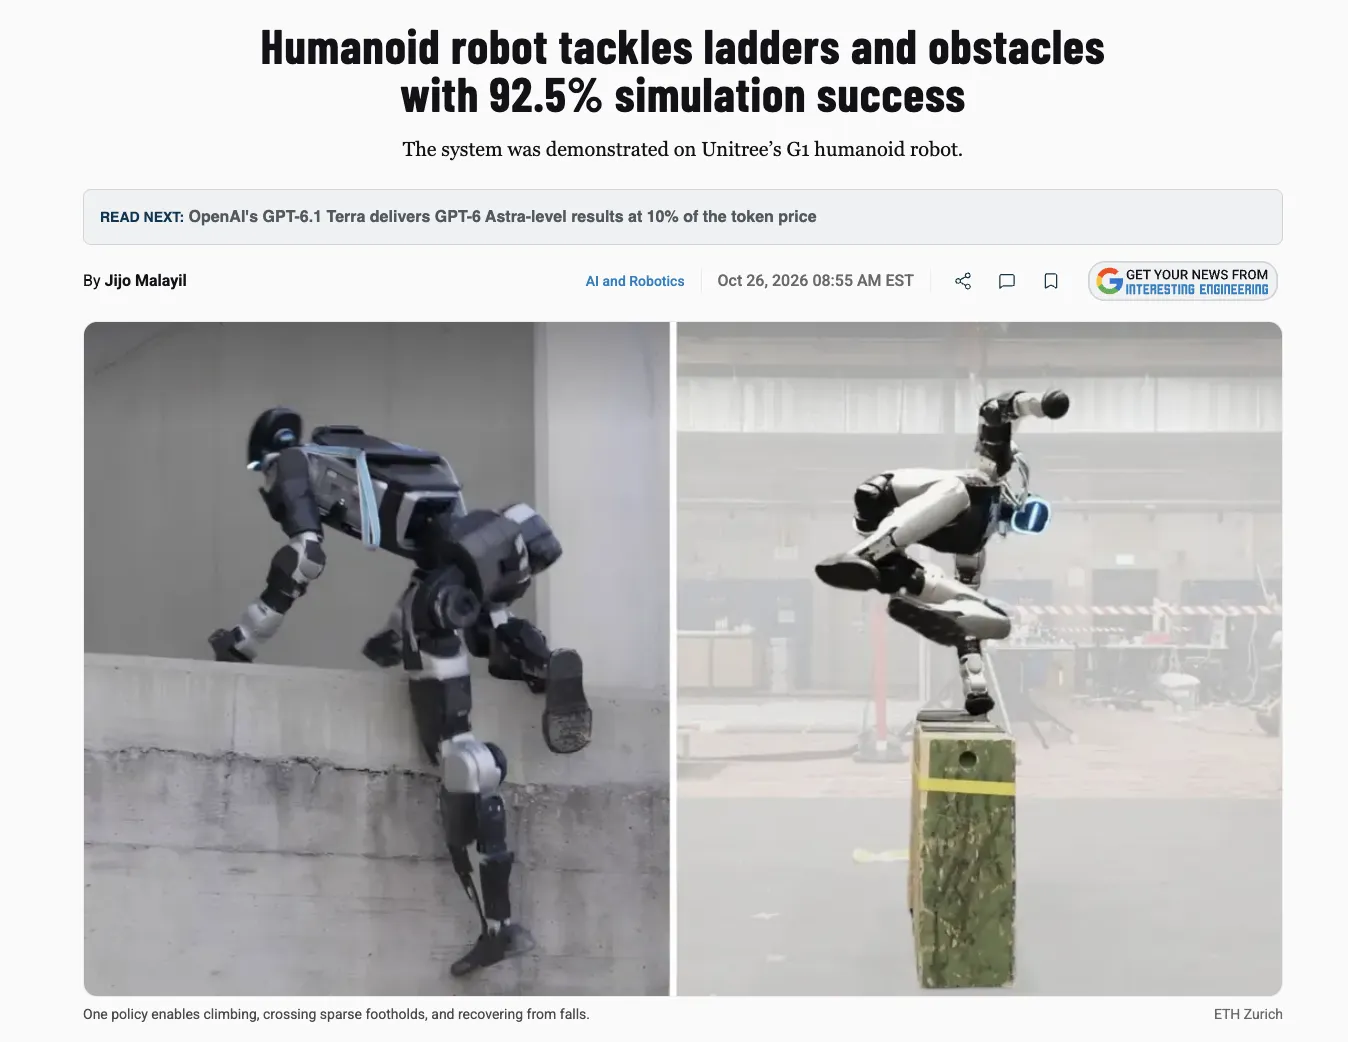
طور فريق من الباحثين في المعهد الفدرالي السويسري للتكنولوجيا في زيورخ (ETH Zurich) نظام تحكم يساعد الروبوت البشري الشكل على تجاوز العوائق الصعبة. يمكن للروبوت تسلق السلم واستعادة توازنه بعد السقوط، وذلك بالاعتماد على التلامس مع الأسطح المحيطة.
وقد تم عرض النظام على الروبوت البشري G1 من شركة Unitree، مما أظهر كيف يمكن لنهج واحد أن يدعم حركات معقدة متنوعة.
في عمليات المحاكاة، حقق هذا النهج معدلات نجاح أعلى من الطريقة المقارنة في مسار مكون من ثمانية عوائق، مما يؤكد إمكاناته في تحسين قدرة الروبوتات الشبيهة بالبشر على الحركة.
تساعد التقنية التي تُعرف باسم «تخطيط التلامس القائم على الانتباه» (ACP) الروبوت على تحديد موضع اليدين والساقين والركبتين والمرفقين والحوض بالنسبة للبيئة المحيطة. وقد تم اختبار النظام على الروبوت البشري G1 من شركة Unitree، مما أظهر كيف يمكن لتخطيط نقاط التلامس والتعلم المعزز أن يساعدا الروبوتات على تكييف حركاتها مع التضاريس المختلفة، دون الالتزام بتسلسلات حركات محددة مسبقًا.
يجمع نظام ACP بين التعلم المعزز ومحاكاة الحركات لحل مشكلات التحكم في الروبوتات باستخدام الجسد بأكمله. يتيح التعلم المعزز للروبوتات تحسين أدائها من خلال المحاولات المتكررة والتغذية الراجعة، في حين أن محاكاة الحركات تعلمها تنفيذ الحركات المسجلة. ومع ذلك، قد يواجه التعلم المعزز صعوبات في التنسيق المعقد، في حين قد تواجه الأنظمة القائمة على المحاكاة صعوبات في التكيف مع العوائق غير المألوفة.
ووفقًا للفريق، بدلاً من توليد تسلسل كامل لحركات الجسم، يحدد نظام ACP نقاط التلامس المناسبة على الأرض المحيطة. ثم يقوم جهاز تحكم منفصل بتنسيق مفاصل الروبوت للوصول إلى هذه النقاط.
على سبيل المثال، أثناء الصعود على السلم، يجب على الروبوت تحديد الدرجات المناسبة ليديه ورجليه. ثم يقوم جهاز التحكم الخاص به بتنسيق حركات اليدين والقدمين والجذع بين هذه النقاط، مع الحفاظ على التوازن في الوقت نفسه. يسمح هذا النهج للروبوت بتكييف حركاته دون الالتزام بتسلسل ثابت للصعود.
يستخدم مخطط نقاط التلامس شبكة عصبية قائمة على الانتباه لمعالجة المعلومات المتعلقة بتضاريس المنطقة، والحالة الداخلية للروبوت، والهدف الذي حدده المستخدم. وتشمل بياناته المدخلة مواقع المفاصل، وسرعة حركة المفاصل، واتجاه الجسم. يخطط النظام نقاط التلامس لتسعة أجزاء من الجسم: الذراعان، والمرفقان، والركبتان، والساقان، والحوض. وهذا يسمح للروبوت باستخدام الجزء العلوي من الجسم للدعم عندما لا تكفي قوة المشي.
يقول الباحثون إن التدريب جرى على ثلاث مراحل. في البداية، تعلم جهاز التحكم في الجسم بأكمله تنفيذ خطط نقاط التلامس، باستخدام 13,2 دقيقة من بيانات حركات الإنسان، التي تم تكييفها مع بنية جسم الروبوت وقيوده الجسدية. بعد ذلك، قام الباحثون بتدريب «مخطط التلامس» و«وحدة التحكم» معًا. وأخيرًا، ساعد التدريب المعزز النظام على التكيف مع بيئات مُولَّدة إجرائيًّا تجاوزت نطاق العروض التوضيحية الأولية. وأثمرت المحاولات الناجحة عن أمثلة تدريبية إضافية.
وفي الظروف الواقعية، تم إظهار قدرة G1 على تسلق السلالم والدرج، وتجاوز الحجارة، والزحف، والقفز فوق العوائق، والنهوض بعد السقوط. في عمليات المحاكاة، حققت المنظومة معدل نجاح متوسط بلغ 92,5% في ثمانية مسارات عقبات مركبة، مقارنة بـ 58,8% للمستوى الأساسي من MGMT، وهو نهج يعتمد على توليد الحركة وتتبعها. وتعكس هذه الأرقام الأداء المحاكي، وليس معدلات النجاح الفعلية، وفقًا لموقع Interesting Engineering.
في وقت سابق، تم في كوريا تطوير روبوت بشري الشكل قادر على تنسيق حركات جسمه بالكامل أثناء ممارسة التمارين
وفي الوقت نفسه، تجري المتاجر الكبرى في الدنمارك اختبارات على روبوتات بشرية الشكل لترتيب البضائع على الرفوف.
وقد قدمت شركة JAKA الصينية روبوتين صناعيين جديدين — الروبوت البشري ذو العجلات Kargo50 لنقل البضائع، والمناول Zu50 الذي تبلغ سعة حمله 50 كجم.



