Szwajcarscy naukowcy nauczyli humanoidalnego robota pokonywać drabiny ze skutecznością przekraczającą 90%
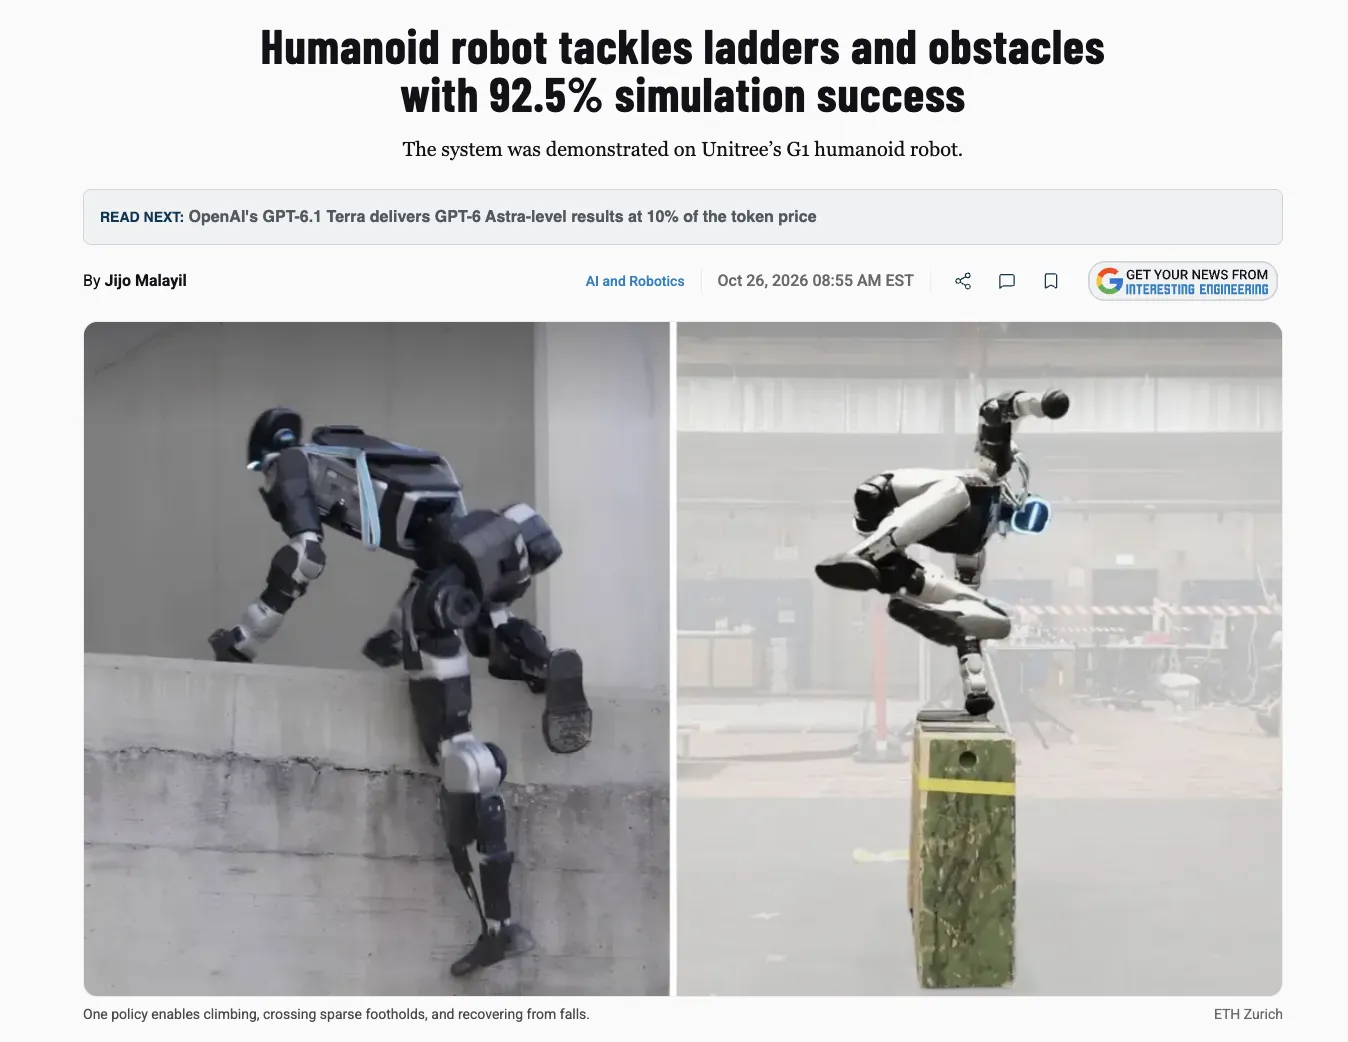
Zespół naukowców z ETH Zurich opracował system sterowania, który pomaga humanoidalnemu robotowi pokonywać trudne przeszkody. Robot potrafi wspinać się po drabinie i odzyskiwać równowagę po upadkach, wykorzystując kontakt z otaczającymi go powierzchniami.
System zaprezentowano na humanoidalnym robocie G1 firmy Unitree, pokazując, w jaki sposób jedno podejście może wspierać różne złożone ruchy.
W symulacjach podejście to osiągnęło wyższy wskaźnik skuteczności niż metoda porównawcza na ośmiu torach z przeszkodami, co podkreśla jego potencjał w zakresie poprawy mobilności robotów humanoidalnych.
Technologia o nazwie „Planowanie kontaktów oparte na uwadze” (ACP) pomaga robotowi decydować, gdzie umieścić ręce, nogi, kolana, łokcie i miednicę względem otoczenia. System został przetestowany na humanoidalnym robocie G1 firmy Unitree, pokazując, w jaki sposób planowanie kontaktów i uczenie się z wzmocnieniem mogą pomóc robotom w dostosowywaniu ruchów do różnych terenów, bez konieczności przestrzegania z góry określonych sekwencji ruchów.
ACP łączy uczenie się z wzmocnieniem z naśladowaniem ruchów w celu rozwiązania problemów związanych ze sterowaniem robotami za pomocą całego ciała. Uczenie się z wzmocnieniem pozwala robotom doskonalić się dzięki wielokrotnym próbom i informacji zwrotnej, podczas gdy symulacja ruchów uczy je wykonywania zapamiętanych sekwencji ruchów. Jednak uczenie się z wzmocnieniem może napotykać trudności w przypadku złożonej koordynacji, a systemy oparte na naśladowaniu mogą mieć trudności z dostosowaniem się do nieznanych przeszkód.
Według zespołu, zamiast generować pełną sekwencję ruchów ciała, ACP określa odpowiednie punkty styku z otaczającym terenem. Następnie oddzielny kontroler koordynuje pracę stawów robota, aby osiągnąć te punkty.
Na przykład podczas wspinania się po drabinie robot musi określić odpowiednie stopnie dla swoich rąk i nóg. Następnie jego kontroler koordynuje ruchy rąk, nóg i tułowia między tymi punktami, zachowując przy tym równowagę. Takie podejście pozwala robotowi dostosowywać swoje ruchy, nie trzymając się ustalonej sekwencji wspinania się.
Planer kontaktów wykorzystuje sieć neuronową opartą na uwadze do przetwarzania informacji o ukształtowaniu terenu, stanie wewnętrznym robota oraz celu zadanym przez użytkownika. Jego dane wejściowe obejmują położenie stawów, prędkość ruchów stawów oraz orientację ciała. System planuje punkty styku dla dziewięciu części ciała: dwóch rąk, dwóch łokci, dwóch kolan, dwóch stóp oraz miednicy. Pozwala to robotowi wykorzystywać górną część ciała jako podporę, gdy chód nie jest wystarczający.
Naukowcy twierdzą, że uczenie przebiegało w trzech etapach. Najpierw kontroler całego ciała nauczył się realizować plany kontaktów, wykorzystując 13,2 minuty danych dotyczących ruchów człowieka, dostosowanych do budowy ciała i ograniczeń fizycznych robota. Następnie naukowcy wspólnie szkolili moduł planowania kontaktów i kontroler. Wreszcie uczenie się z wzmocnieniem pomogło systemowi dostosować się do środowisk generowanych proceduralnie, wykraczających poza zakres początkowych demonstracji. Udane próby dostarczyły dodatkowych przykładów do nauki.
W rzeczywistych warunkach wykazano, jak G1 wspinał się po drabinach i schodach, pokonywał kamienie, czołgał się, przeskakiwał przeszkody i podnosił się po upadkach. W symulacjach system osiągnął średni wskaźnik skuteczności na poziomie 92,5% na ośmiu złożonych torach przeszkód w porównaniu z 58,8% dla podstawowego poziomu MGMT, podejścia opartego na generowaniu i śledzeniu ruchu. Liczby te odzwierciedlają symulowaną wydajność, a nie rzeczywiste wskaźniki sukcesu – pisze Interesting Engineering.
Wcześniej w Korei stworzono humanoidalnego robota, który potrafi koordynować ruchy całego ciała podczas wysiłku fizycznego
Tymczasem w Danii supermarkety testują humanoidalne roboty do układania towarów na półkach.
Chińska firma JAKA zaprezentowała dwa nowe roboty przemysłowe — humanoidalnego robota na kołach Kargo50 do transportu ładunków oraz manipulatora Zu50 o udźwigu do 50 kg.