
Швейцарские исследователи научили гуманоидного робота преодолевать лестницы с успешностью более 90%
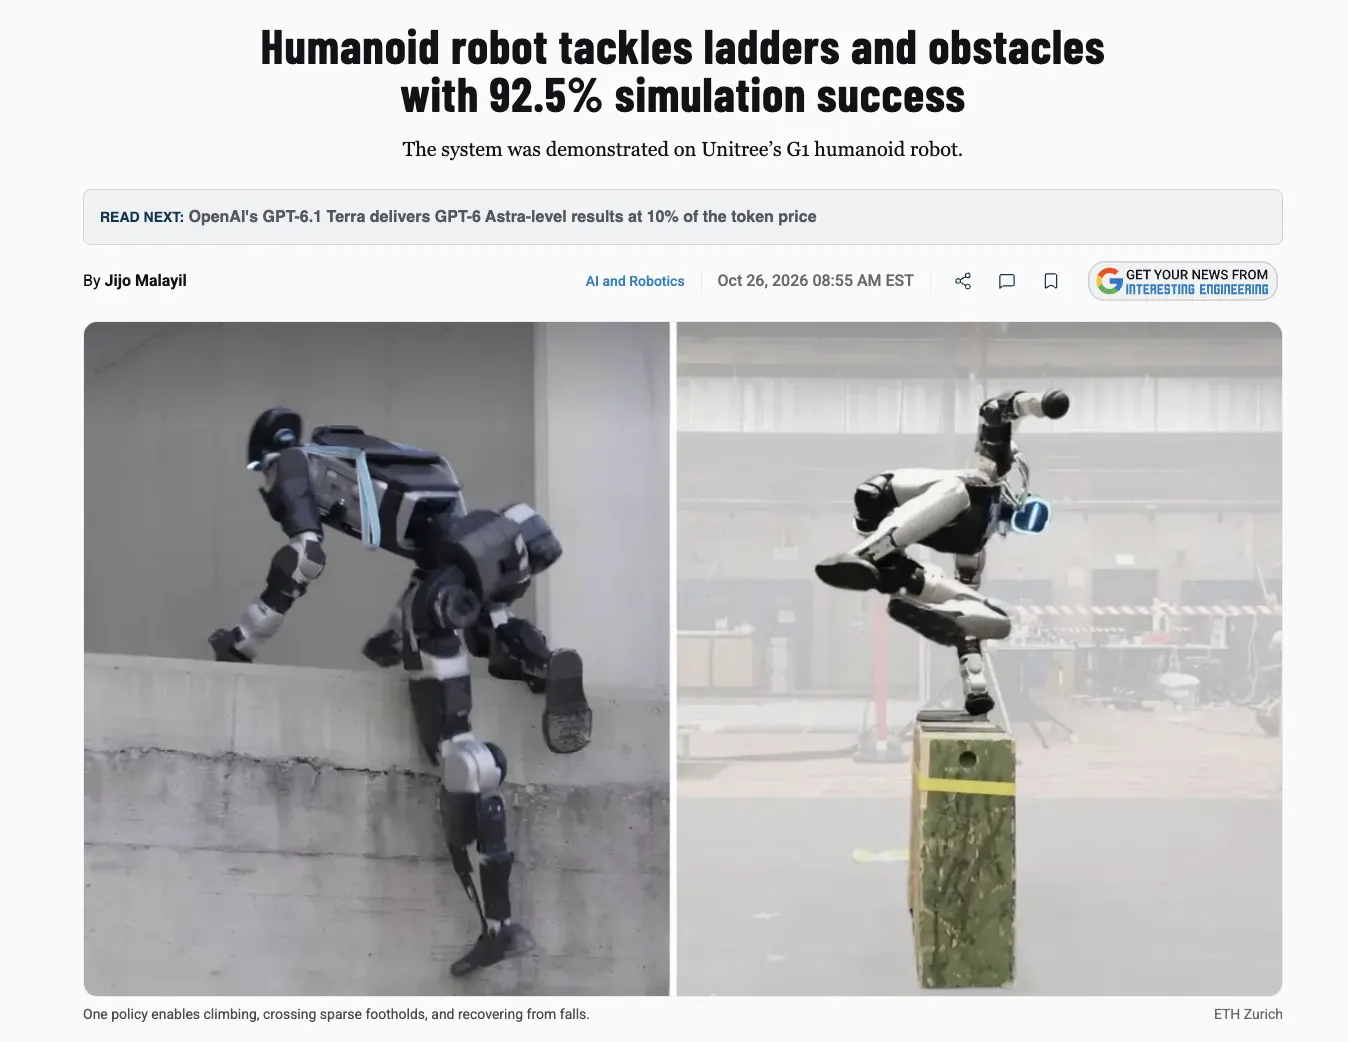
Команда исследователей из ETH Zurich разработала систему управления, которая помогает гуманоидному роботу преодолевать сложные препятствия. Робот может подниматься по лестнице и восстанавливать равновесие после падений, используя контакт с окружающими поверхностями.
Систему продемонстрировали на гуманоидном роботе G1 от Unitree, показав, как один подход может поддерживать различные сложные движения.
В симуляциях этот подход достиг более высоких показателей успешности, чем метод сравнения на восьми полосах препятствий, что подчеркивает его потенциал для улучшения мобильности гуманоидных роботов.
Технология под названием «Планирование контактов на основе внимания» (ACP) помогает роботу решать, где расположить руки, ноги, колени, локти и таз относительно окружающей среды. Система была протестирована на гуманоидном роботе G1 от Unitree, продемонстрировав, как планирование контактов и обучение с подкреплением могут помочь роботам адаптировать свои движения к различной местности, не следуя заранее заданным последовательностям движений.
ACP сочетает обучение с подкреплением с имитацией движений для решения задач управления роботами всем телом. Обучение с подкреплением позволяет роботам совершенствоваться благодаря повторным попыткам и обратной связи, тогда как имитация движений учит их выполнять записанные движения. Однако обучение с подкреплением может сталкиваться с трудностями при сложной координации, а системы, основанные на имитации, могут испытывать трудности с адаптацией к незнакомым препятствиям.
По словам команды, вместо того чтобы генерировать полную последовательность движений тела, ACP определяет соответствующие точки контакта на окружающей местности. Затем отдельный контроллер координирует суставы робота для достижения этих точек.
Например, при подъеме по лестнице робот должен определить подходящие ступеньки для своих рук и ног. Затем его контроллер координирует движения рук, ног и туловища между этими точками, сохраняя при этом опору. Такой подход позволяет роботу адаптировать свои движения, не следуя фиксированной последовательности подъема.
Планировщик контактов использует нейронную сеть на основе внимания для обработки информации о рельефе местности, внутреннем состоянии робота и заданой пользователем цели. Его входные данные включают положение суставов, скорость суставов и ориентацию тела. Система планирует контакты для девяти частей тела: двух рук, двух локтей, двух колен, двух ног и таза. Это позволяет роботу использовать верхнюю часть тела для опоры, когда ходьбы недостаточно.
Исследователи отмечают, что обучение проходило в три этапа. Сначала контроллер всего тела научился выполнять планы контактов, используя 13,2 минут данных о движениях человека, адаптированных к структуре тела и физическим ограничениям робота. Далее исследователи совместно обучали планировщик контактов и контроллер. Наконец, обучение с подкреплением помогло системе адаптироваться к процедурно сгенерированным средам, выходящим за рамки первоначальных демонстраций. Успешные попытки дали дополнительные примеры для обучения.
В реальных условиях было продемонстрировано, как G1 поднимался по лестницам и ступенькам, преодолевал камни, ползал, перепрыгивал через препятствия и восстанавливался после падений. В симуляциях система достигла среднего уровня успешности 92,5% на восьми составных полосах препятствий по сравнению с 58,8% для базового уровня MGMT — подхода, основанного на генерации и отслеживании движения. Эти цифры отражают смоделированную производительность, а не реальные показатели успеха, пишет Interesting Engineering.
Ранее в Корее создали робота-гуманоида, способного координировать все тело во время нагрузок
Тем временем в Дании супермаркеты тестируют роботов-гуманоидов для выкладки товаров.
Китайская компания JAKA представила двух новых промышленных роботов — колесного гуманоида Kargo50 для транспортировки грузов и манипулятора Zu50 с грузоподъемностью до 50 кг.




