
瑞士研究人员教会了类人机器人攀爬梯子,成功率超过90%
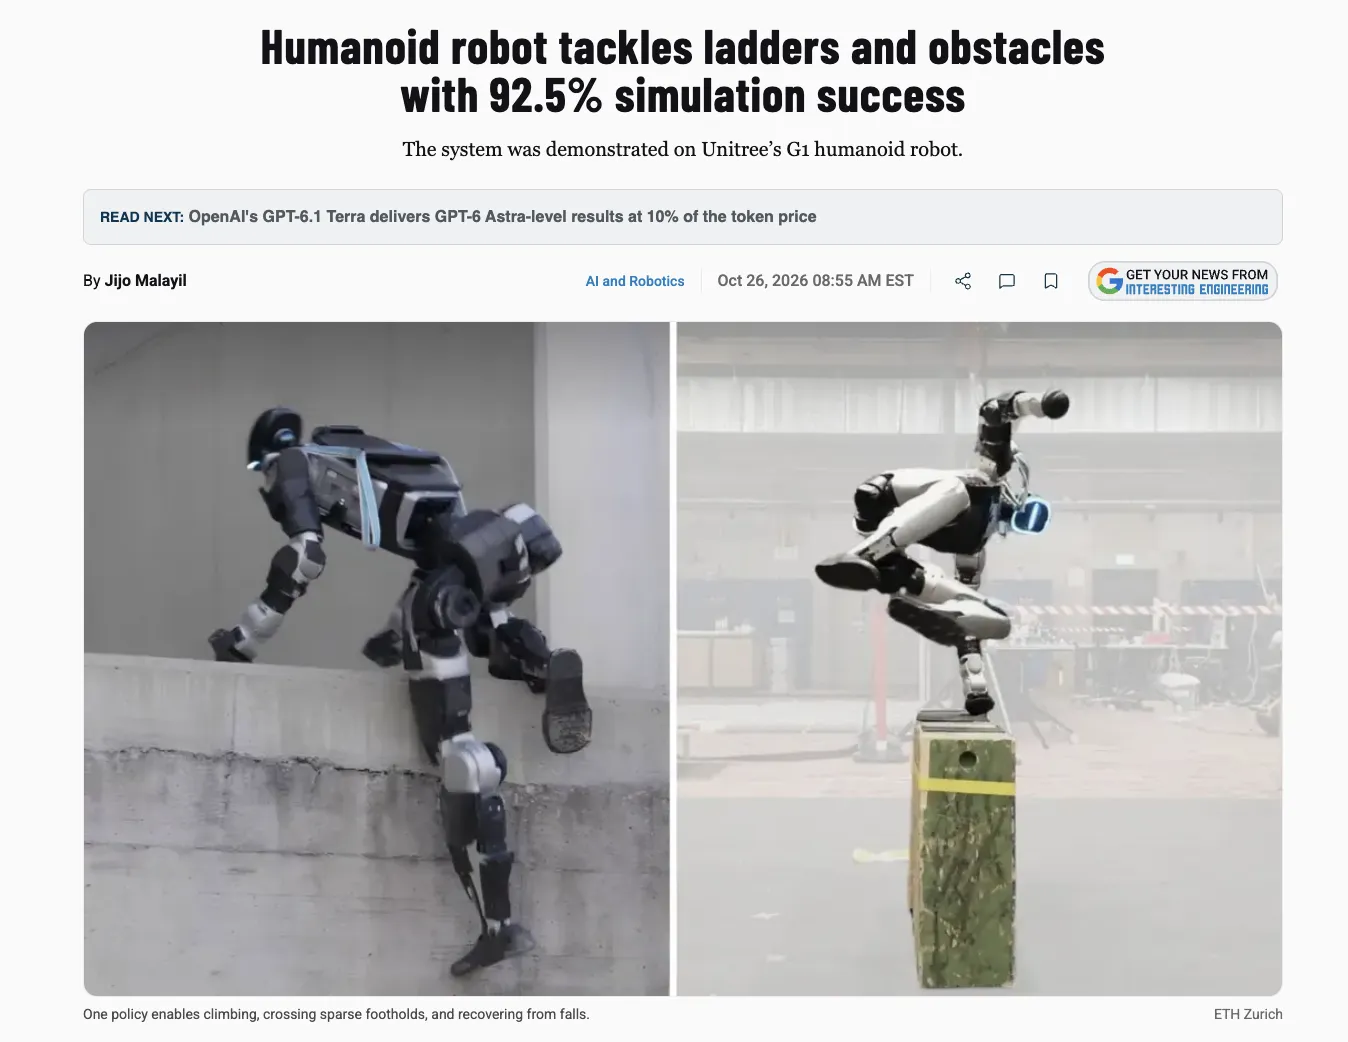
苏黎世联邦理工学院(ETH Zurich)的研究团队开发了一套控制系统,可帮助类人机器人克服复杂的障碍。该机器人能够攀爬梯子,并在跌倒后通过与周围表面的接触来恢复平衡。
该系统在Unitree公司的G1类人型机器人上进行了演示,展示了单一方法如何支持各种复杂的动作。
在模拟实验中,该方法在八条障碍赛道上的成功率高于对照方法,这凸显了其在提升类人机器人移动能力方面的潜力。
这项名为“基于注意力的接触规划”(ACP)的技术,可帮助机器人决定其手臂、腿部、膝盖、肘部和骨盆相对于周围环境应处于何种位置。 该系统已在Unitree公司的G1类人机器人上进行了测试,展示了接触规划和强化学习如何帮助机器人根据不同地形调整动作,而无需遵循预先设定的动作序列。
ACP将强化学习与动作模仿相结合,以解决全身体机器人控制问题。 强化学习使机器人能够通过反复尝试和反馈来提升能力,而动作模仿则教会它们执行预先记录的动作。 然而,强化学习在处理复杂协调任务时可能面临困难,而基于动作模仿的系统则可能难以适应陌生的障碍物。
据研究团队介绍,ACP 并非生成完整的身体动作序列,而是预先确定周围环境中的相应接触点。随后,一个独立的控制器会协调机器人的关节,使其到达这些点。
例如,在攀爬梯子时,机器人需要确定适合其手脚的踏点。随后,其控制器会协调手、脚和躯干在这些踏点之间的运动,同时保持平衡。 这种方法使机器人能够灵活调整动作,而不必遵循固定的攀爬顺序。
接触规划器利用基于注意力的神经网络,处理地形信息、机器人的内部状态以及用户设定的目标。其输入数据包括关节位置、关节速度和身体姿态。 该系统为身体的九个部位规划接触点:两只手臂、两个肘部、两个膝盖、两条腿以及骨盆。这使得机器人在行走支撑不足时,能够利用上半身进行支撑。
研究人员表示,训练过程分为三个阶段。首先,全身控制器利用13.2分钟的人体运动数据(这些数据已根据机器人的身体结构和物理限制进行调整),学会了执行接触计划。 随后,研究人员对接触规划器和控制器进行了联合训练。最后,强化学习帮助系统适应了超出初始演示范围的程序化生成环境。成功的尝试为训练提供了额外的示例。
在真实环境中,G1展示了如何攀爬梯子和楼梯、跨越石块、匍匐前进、跳过障碍物以及在跌倒后重新站起。 在模拟实验中,该系统在八个组成障碍的赛道上实现了92.5%的平均成功率,而基于运动生成和跟踪的MGMT基础方法的成功率仅为58.8%。 Interesting Engineering指出,这些数字反映的是模拟性能,而非实际成功率。
此前,韩国研发出一种能在负重时协调全身动作的人形机器人
与此同时,丹麦的超市正在测试用于上架商品的人形机器人。
中国公司JAKA推出了两款新型工业机器人——用于货物运输的轮式类人机器人Kargo50,以及最大承重达50公斤的机械臂Zu50。



